传感器教学实训台(学生端)
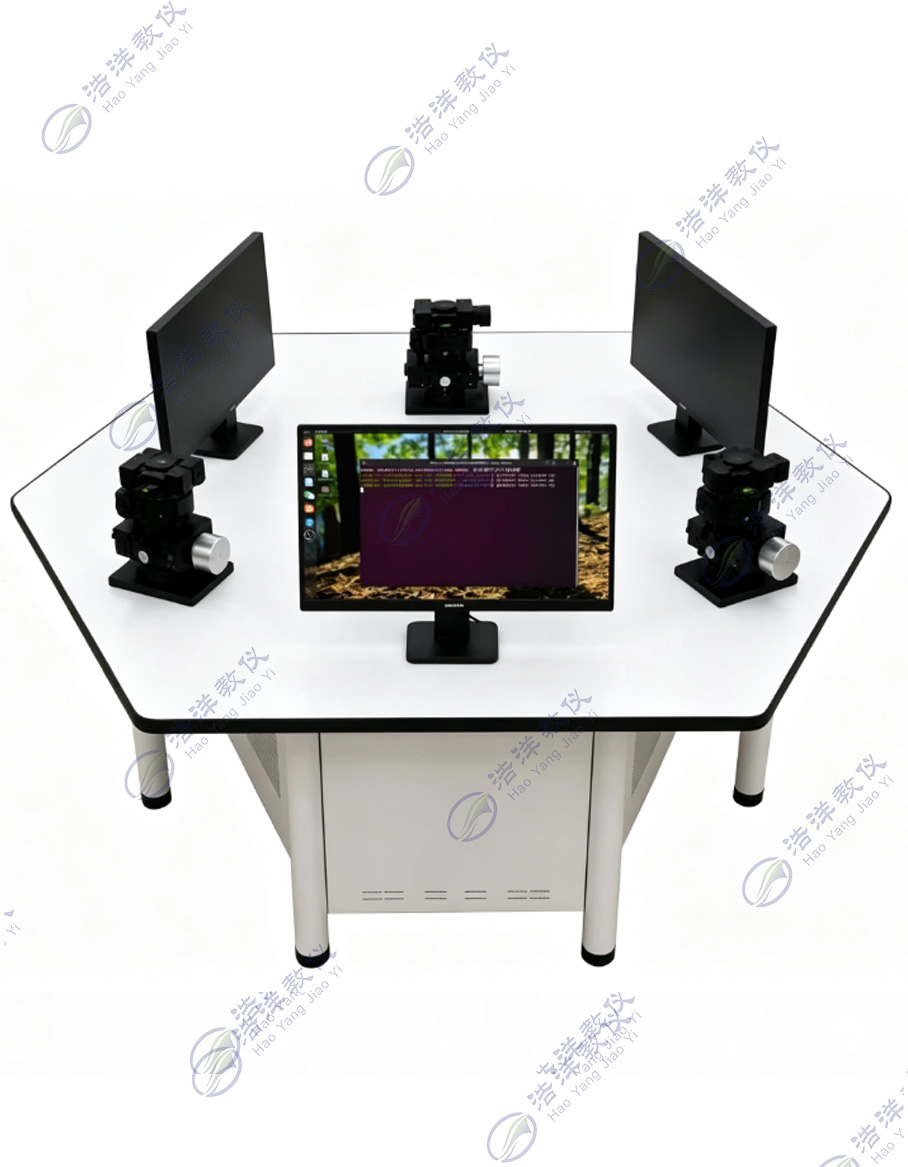
传感器教学实训台(学生端)
可定制不同车型
学生端传感器实训组件主要包括传感器位姿调整台、计算平台、显示器 3 个、分频器 1 套、六角桌、单线激光雷达实训组件、16 线激光雷达传感器实训组件、深度相机实训组件、4D 毫米波雷达实训组件、毫米波传感器实训组件、超声波传感器实训组件、IMU 惯导传感器实训组件组成。
立即询价产品介绍
- 学生端传感器实训组件主要包括传感器位姿调整台、计算平台、显示器 3 个、分频器 1 套、六角桌、单线激光雷达实训组件、16 线激光雷达传感器实训组件、深度相机实训组件、4D 毫米波雷达实训组件、毫米波传感器实训组件、超声波传感器实训组件、IMU 惯导传感器实训组件组成。
- 计算平台中安装智能网联汽车传感器教学系统软件(又称:品质检查软件)和图像识别软件,图像识别软件配合深度相机实训组件使用。
- 1、传感器位姿调整台介绍
- 顶部装有带俯仰角、侧倾角、偏航角的调整支架。其多自由度支架允许学生动手安装和调整多种传感器,通过改变传感器的俯仰、横滚与航向角,直观验证位姿变化对传感器信号数据的影响。
- 学生端传感器位姿调整台采用铝板切割、氧化制作,实现轻量化,铝板厚度 5mm。
- 学生端传感器位姿调整台安装有 360° 的角度盘,且上部有 0 刻度线,便于传感器进行角度标定。
- 位姿调整台采用 3 层结构模式,便于智能传感器的位姿调整。
- 位姿调整台可完成俯仰角(侧倾角)180°、偏航角 360° 的调整需求。
- 位姿调整台安装有电子水平仪,便于传感器调整标定。
- 位姿传感器调整台带阻尼及锁紧装置,可在任意角度锁止。
- 传感器位姿调整台顶部装配有多用途铝板工装,用于安装传感器,方便调整传感器的航向角、横滚角、俯仰角。
- 位姿调整台尺寸(长宽高):350mm×350mm×400mm;
- 2、单线激光雷达实验组件介绍
- 该实验组件是一个集成了单线激光雷达、配套电源与网络系统、传感器品质检查软件的完整教学平台。可以进行该雷达的结构展示、功能验证、实时数据采集与数据处理算法解析,为学生提供一个稳定、可靠的一体化实训环境。
- 主要参数说明:
- 测量距离:0.15~10m,6m@10%;
- 扫描角度:360°;
- 距离分辨率:1cm;
- 扫描速度:10Hz;
- 输出接口电平:TTL。
- 3、16 线激光雷达实验组件介绍
- 该实验组件是一个集成了 16 线激光雷达、配套电源与网络通信、传感器品质检查软件的完整三维感知教学系统。可以进行该雷达的结构展示、扫描功能验证、三维点云数据获取、点云数据解析,为学生探索三维环境感知提供了一体化的实训平台。
- 主要参数说明:
- 线数:16;
- 盲区:0.2m;
- 测距能力:150m(110m@10% NIST);
- 水平视场角:360°;
- 垂直视场角:30°(-15°~15°);
- 4、深度相机实验组件介绍
- 该实验组件以视觉传感器为核心,集成必要的电源与网络系统、传感器品质检查软件,构成一个完整的机器视觉教学平台。可以进行传感器的结构展示、功能实验及多模态图像(RGB、红外、深度)的采集与识别,还配备了包含直行、左转、右转、停车让行、禁止掉头及限速 20 六类典型道路标志标牌。学生可借此构建从图像感知到交通场景语义理解的完整识别链路,全面掌握智能视觉系统的关键技术。
- 基本参数说明:
- 传感器视角:70°(水平),60°(垂直);
- 传感器深度范围:0.8—4m,
- 通信接口:USB3.0。
- 5、4D 毫米波雷达实验组件介绍
- 该实验组件是一个集成了 4D 毫米波雷达、配套电源与网络通信、传感器品质检查软件的完整感知教学系统。可以进行该雷达的结构展示、探测功能验证、高密度点云数据采集、目标检测与数据解析,以及测距、测速、测高和测角精度的综合验证,为学生探索新一代毫米波雷达技术提供了一体化的实训平台。
- 基本参数说明:
- 测距范围:0.1~40m;
- 测角范围:150°(典型值);
- 测速范围:-18~18m/s;
- 波束宽度 / TX:方位面(FoV):120°,俯仰面(FoV):30°;
- 通信接口:CANFD。
- 6、毫米波雷达实验组件介绍
- 该实验组件是一个集成了毫米波雷达、配套电源与网络通信、传感器品质检查软件的感知教学系统。可以进行该雷达的结构展示、探测功能验证、目标信息的采集、数据解析,以及测距、测速、测角精度的综合验证,为学生掌握毫米波雷达核心技术提供了一体化的实训平台。
- 基本参数说明:
- 发射频率 24~24.20GHz;
- 测距范围 0.1~20m(行人);
- 通信接口:CAN。
- 7、超声波雷达实验组件介绍
- 该实验组件是一个集成了超声波雷达、配套电源与网络通信、传感器品质检查软件的测距感知教学系统。可以进行该传感器的结构展示、回波探测功能验证、测距数据采集、数据解析等的综合验证,为学生掌握超声波测距原理与应用提供了一体化的实训平台。
- 基本参数说明:
- 感应角度 60 度;
- 探测距离 25cm~4.5m;
- 输出接口电平:TTL 电平。
- 8、IMU 惯导传感器实验组件介绍
- 该实验组件是一个集成了 IMU 惯导传感器、配套电源与网络通信、传感器品质检查软件的运动感知教学系统。可以进行该传感器的结构展示、运动感知功能验证、原始数据采集、姿态解算与轨迹推算算法解析,并通过与参考系统对比进行精度验证,为学生掌握惯性导航原理提供了一体化的实训平台。
- 主要参数介绍:
- 集成三轴陀螺仪、三轴加速度计、三轴磁场计;
- 陀螺仪测量范围:±2000°/s;
- 加速度计测量范围:±2g;
- 磁力计测量范围:±4Gauss;
- 方位角测量范围:±180°;
- 倾角测量范围:±180°(横滚),±90°(俯仰)。
- 计算平台及所安装软件参数说明
- 学生端计算平台安装智能网联汽车传感器教学系统软件(又称:品质检查软件)和图像识别软件。
- 智能网联汽车传感器教学系统集成超声波、毫米波、4D 毫米波、单线激光雷达、多线激光雷达、深度相机、IMU 惯导传感器和 GNSS 定位系统的测试软件以及常用的工具软件,方便在教学以及学习过程中通过测试软件,对不同传感器的性能进行验证,对不同传感器的品质进行检测以及对传感器的数据进行解析。
- 深度相机传感器配置图像识别软件,可以图像拍摄、视频拍摄、图像标注、图像训练、图像识别和视觉识别;
- 10、主要实训内容介绍
- 超声波传感器的性能验证及品质检测;
- 毫米波传感器的性能验证及品质检测;
- 4D 毫米波的性能验证及品质检测;
- 单线激光雷达传感器的性能验证及品质检测;
- 多线激光雷达传感器的性能验证及品质检测;
- 视觉系统的性能验证及品质检测;
- IMU 惯导的性能验证及品质检测;
- GNSS 系统品质检测
- GNSS 数据协议解析
- 对全球定位系统 GNSS 探测到的坐标系进行转换与验证
- 串口通信数据协议的解析
- CAN 通信数据协议的解析方法
- CAN FD 通信数据协议的解析方法
- 网络通信数据协议解析
- 相机传感器的图像拍摄和视频拍摄
- 深度学习过程训练:图像标注方法和图像训练方法
- 深度学习结果验证:图像识别和视觉识别
联系我们
如果您对本产品感兴趣,请随时与我们联系